 cet article est un brouillon: beaucoup de sections ne sont pas finalisées.
Colorimétrie
RAW vs JPG
 A tester! Meshroom a(vait) des soucis avec les formats RAW, mais on devrait normalement avoir de meilleurs résultats.
Color Checker
Meshroom supporte la détection automatique d’un étalonneur. Plusieurs formats sont proposés: mcc24, sg140, Vinyl18
Le plus courant est le mcc24 (Macbeth ColorChecker) - Qu’on trouve aussi sous le nom « Calibrite 24 »:
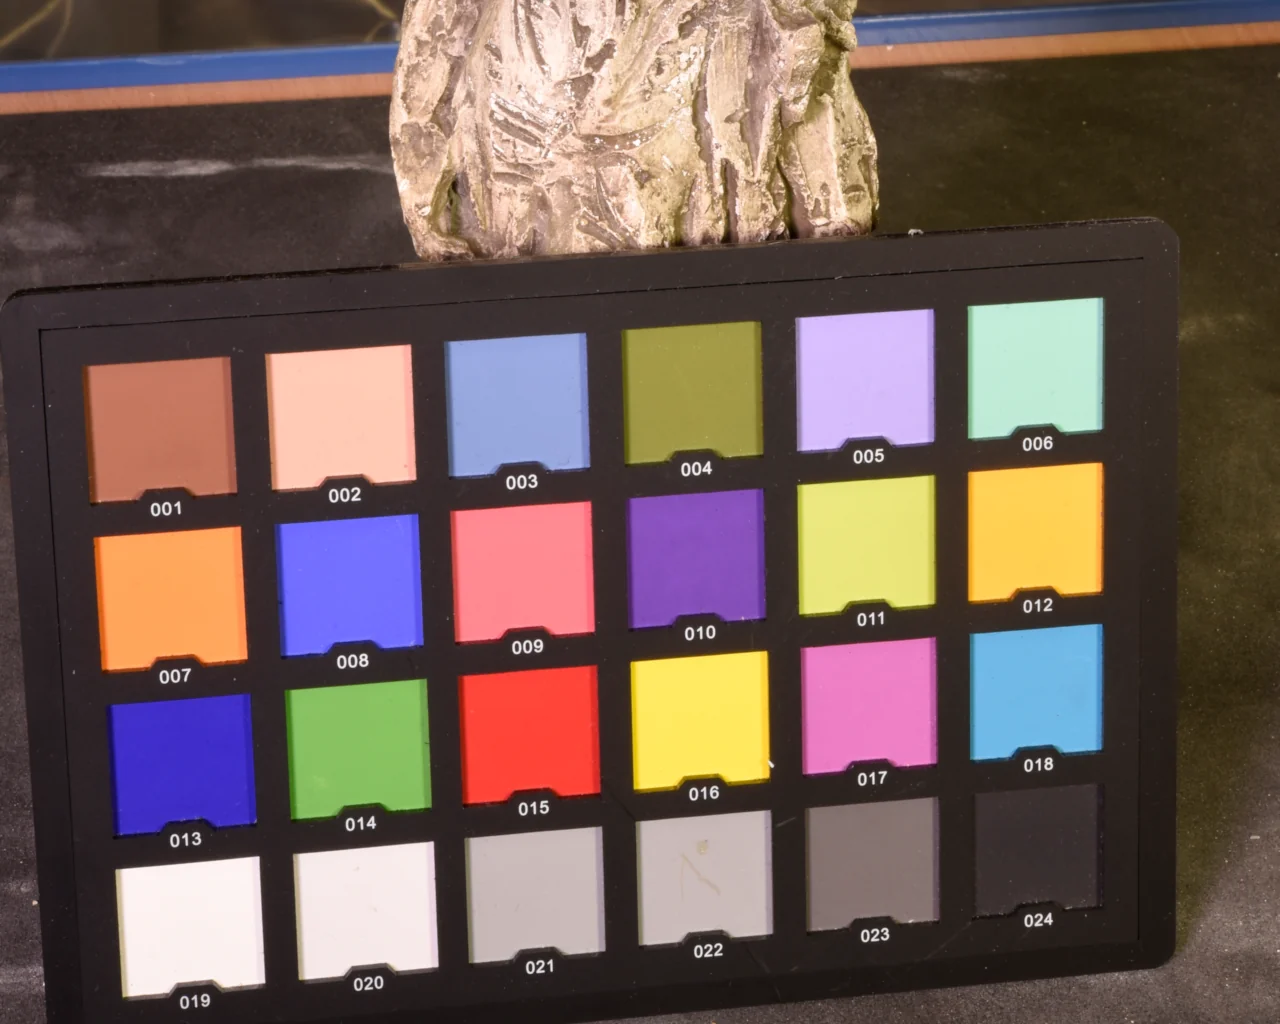
Le sg140 est simplement une |version 140 couleurs](https://www.xrite.com/categories/calibration-profiling/colorchecker-digital-sg) du même principe.
Le dernier format courant, Vinyl18 (Digital Kolor Kard 12-6) est composé de 6 rectangles en échelle de gris et 12 couleurs.
Il faut ensuite ajouter deux nodes, ColorCheckerDetection et ColorCheckerCorrection au début du pipeline:
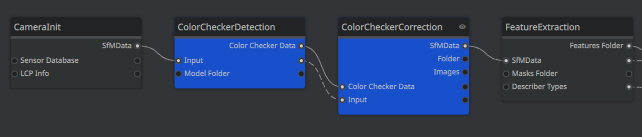
- Pour gagner du temps, on peut décocher
process all imagesdans le ColorCheckerDetection et donner le nom d’une image ou l’étalonneur est présent. - Par défaut, ColorCheckerCorrection* ne modifie que la luminance. Il dispose d’un mode balance des blancs ou full.
Echelle
Meshroom peut dimensionner automatiquement l’objet en utilisant des marqueurs cctag3, cctag4, Apriltag 16h5
Exemple: tag16h5.pdf (1,7 Mo) - attention à la taille d’impression…
CCTags
Documenté sur le wiki de meshroom: CCTAG-Scaling
- Placer 2 (on peut en placer davantage mais la mise à l’échelle en nécessite exactement 2 #907) marqueurs dans la scène à une distance connue au moment de prendre des photos
- Activer le
DescriberTypecctag3dans le node FeatureExtraction - Ajouter un node SfMTransform avant Meshing
- Dans SfMTranform selectionner
Method: from_markersetDescriber Types: cctag3. Insérer lesIDdes deux marqueurs utilisés dans le champMarkers
Renseigner la position souhaitée des deux marqueurs. Par exemple, si la distance entre les deux marqueurs était de 20cm, placer Marker0 à -0.1, 0, 0 et Marker1 à 0.1, 0, 0 (échelle en mètres).
Note: Il est aussi possible d’utiliser les CCTAG pour d’autres usages: aligner plusieurs scènes, par exemple.
Modifications expérimentales
Branche
developdu code d’AliceVision* ou de Meshroom
SfMBootStrapping - SfMExpanding
Remplacement du node StructureFromMotion par deux étages: SfMBootStrapping → SfMExpanding**. Le premier identifie la meilleure paire avec laquelle commencer la reconstruction. Le suivant ajoute ensuite des images de manière itérative.
Ajoutés au pipeline Photogrammetry, mais pas encore aux pipelines spécialisés (turntable, object, two sides, etc.)
Repose sur l’utilisation de TracksBuilding et RelativePoseEstimating pour créer une première approximation des positions de caméra à partir de features qui ont été détéctée depuis plusieurs points de vue.
Tester les performances sur des datasets variés.
TODO:
- tester mrDepthEstimation, basé sur le modèle MoGe et Depth Anything